


公司资讯
四轮电瓶巡逻车搭配EPS的功能作用,这个必须点赞!
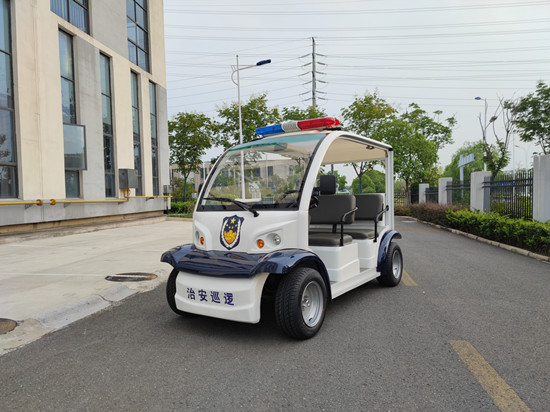
通常来说,电瓶巡逻车搭载的EPS由检测驾驶者的转向操作扭矩的扭矩传感器、根据扭矩信号计算助力扭矩并控制电机驱动的EPS、产生助力的电机、使电机驱动力传递至转向机构的减速器等构成。
(1)助力基本控制:为了补偿系统对扭矩传感器信号的响应延迟量,应实施相位补偿。根据相位补偿后的值,确定助力量。这些控制与车辆特性紧密相关,大多以图谱形式设定。此外,也可以通过车速调节助力量,施加车速感应特性。之后,加上辅助控制量,将最终助力指令值交给电流控制部分。
(2)助力辅助控制:方向盘不仅受驾驶者的转向操作支配,当路面对轮胎施加扭矩时,也会出现方向盘转动的状况。所以,除了常规的助力基本控制,还应实施助力辅助控制。主要的助力辅助控制为:排除电机的惯性力矩影响时,为了平稳助力进行“惯性补偿”;转向后由于回正转矩使方向盘回位时,进行对应的回位修正;松手后回位时等,为了充分使方向盘稳定进行“阻尼修正”;由于电机或机构部分的摩擦引起的助力延迟,进行对应的摩擦修正。修正量与助力图相同,是依据车辆特性改变的值,都应在匹配后确定。
(3)电机电流控制:为了使电机实时跟踪上述电机电流指令值,就需要控制电机的电流。通常是在检测出电机电流之后,修正指令值对应的差量,即反馈控制。并且,按求取助力指令值的一半周期,设定电机电路控制周期。基本上,针对指令值和电流检测值的差量,可实施PI(比例积分)控制,转换为电压指令值,并将此电压指令转换为PWM的占空比,通过此占空比通断MOSFET,控制电机。
此外,使用无刷电机时,电机电流控制通常为获取电机转角信号的矢量控制,此时矢量的d轴、q轴同样要进行反馈PI控制。除了反馈控制,有的电机电流控制也采用观察器控制、模型匹配控制。
(4)失效保护:EPS为了提供约10倍于驾驶者转向操作力的助力,需要在助力出现异常时迅速进行检测,并采取准确的应对措施
电动巡逻车EPS最应该避免的异常状态除了异常过热,还有方向盘无法转动的方向盘锁死、方向盘随意自由转动的自由转。当确实检测出可能产生异常时,必须关闭系统。
因此,大多EPS采用监测驾驶者转向操作扭矩的方向和助力方向是否一致的联锁方式。但是,与其他系统协同工作的EPS已经实用化,助力方向不一定能与转向操作扭矩方向保持一致,所以在这种系统中,采用监测控制计算本身的方式。
上一篇:电动巡逻车制动器的工作原理和工作状态,你知道吗
下一篇:最后一页
